每日教具 擎天臂——以力学之美,撑起课堂的探索天空
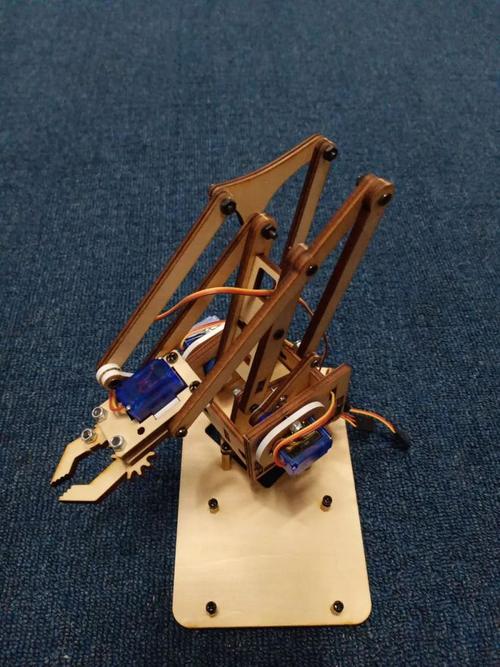
在STEM教育日益普及的今天,教具已不再是简单的演示工具,而是连接抽象理论与真实世界的桥梁。今日教具聚焦于一款名为“擎天臂”的机械结构模型,它以其直观的力学呈现和丰富的工程内涵,成为课堂中激发学生探究欲望的绝佳载体。
一、初识擎天臂:结构即语言
擎天臂并非单一固定形态的装置,而是一套可搭建、可调控的机械臂系统。它通常由底座、多节连杆、关节连接件、动力单元(如电机或液压装置)以及末端执行器组成。其核心设计借鉴了工业机械臂与仿生学原理,通过连杆机构的组合,实现升降、伸缩、旋转等多自由度运动。
“擎天”之名,源于其竖直向上伸展时的姿态——犹如一只稳健的手臂托举重物,展现出结构对力的传递与支撑。各关节处的明显刻度与模块化接口,让每一次拼装与调整都成为一次对力学路径的重新审视。
二、教学价值:从看见到洞见
擎天臂的教学价值,在于它把看不见的物理概念转化为可视化的动作反馈。具体而言,可归纳为三个层次:
- 力与平衡的直观演示:通过调节连杆长度和配重位置,学生可以实时观察重心变化对稳定性的影响,验证杠杆原理与力矩平衡条件。
- 运动学与机构认知:多级连杆的组合,模拟了关节型机器人的基本构型。学生操作过程中,能逐步理解“自由度”、“工作空间”、“传动比”等工程术语背后的实际意义。
- 项目式学习的载体:擎天臂支持从简单拼装到程序控制的进阶任务,适合开展小组合作——设计抓取方案、挑战承重极限、优化运动路径,在动手实践中内化工程思维。
三、课堂应用:一场精心设计的挑战
在一节典型的初中物理或技术课上,教师往往会设置“限时搭建与搬运挑战”:小组需在规定时间内完成擎天臂的结构搭建,使其末端的吊钩平稳提起指定重物,并运送到目标位置。过程中,学生要自然地面对并解决一系列真实问题——底座配重不足如何加固?关节处摩擦力过大如何微调?悬臂过长导致末端晃动如何优化支撑?
这类任务没有唯一标准答案,每个小组的作品呈现出不同的策略倾向:有的追求长臂触达远距离,有的侧重低重心稳健性。教师则作为引导者,鼓励学生用数据说话——记录不同方案下的承重质量和变形程度,让失败成为最有价值的“反馈实验”。此时,教具的角色已经从“演示仪”转变为“共学者”,学生与它一同剖开工程原理的坚硬外壳。
四、素养指向:超越工具本身
依托擎天臂展开的教学活动,其效益不仅局限于知识记忆的强化,更在于工程素养与思维品质的培育。学生在反复试错中萌发的优化意识——能否通过改变铰接位置减轻负重需求?能否加入四连杆结构实现奇异位形规避?这正是“设计—制造—测试—改进”工程循环的浓缩体验。面对机构卡死或精度不足等问题时所需的故障排查能力,和协作搭建中 inevitably 出现的观点讨论与解决方案妥协,也编织了一条难以觉察却至关重要的核心素养培育链。
在这样的课堂上,小组为了节省每次重装时间而建立的“一人拧螺丝、一人翻说明书、一人喊暂停以实施监测报警”角色小生态,已无意间投射出数字化拆解的原始面貌。装置的意义不再仅是讲清原理,而是用最本原的游戏感——让我调试它、发现规律并驾驭之的过程占据心智核心。这正是引导设计开放叙事以改写知识点位置的心课堂的真正愿景。
如若转载,请注明出处:http://www.ymclouds.com/product/45.html
更新时间:2026-10-24 22:53:23